
Sub 机架配置
Sub 提供多种双向电机配置/朝向:
轴向键:R = Roll(横滚),P = Pitch(俯仰),Y = Yaw(偏航),Z = Depth(深度),F = Forward(前进),L = Lateral(横移)
|
#MOTORS |
名称 |
可控轴向 |
|---|---|---|---|
0 |
6 |
BlueROV1 |
R/P/Y/Z/F/L |
1 |
6 |
Vectored |
R/Y/Z/F/L |
2 |
8 |
Vectored_6DOF |
R/P/Y/Z/F/L |
3 |
8 |
Vectored_6DOF-90 |
R/P/Y/Z/F/L |
4 |
3 |
SimpleROV-3 |
Y/Z/F |
5 |
4 |
SimpleROV-4 |
R/Y/Z/F |
6 |
5 |
SimpleROV-5 |
R/Y/Z/F/L |
备注
缺少一个或多个可控轴向的配置,需依赖合理的重心(CG)与压载,在该轴上维持相对地面坐标系的稳定。
备注
Vectored 机架有参数 MOT_FV_CPLNG_K,可调整以限制垂向与(方向相关)“后部”水平推进器之间的水动力耦合,
代价是快速上浮/下潜时前后推力能力下降。
机架示意
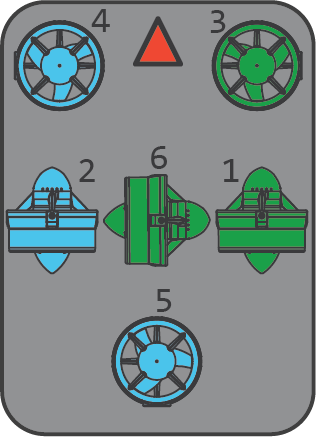
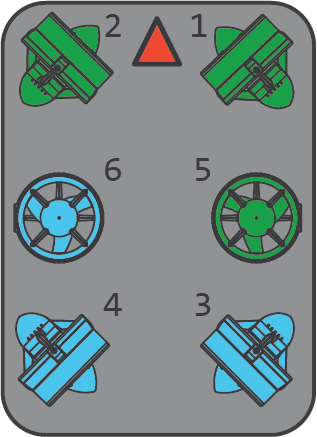
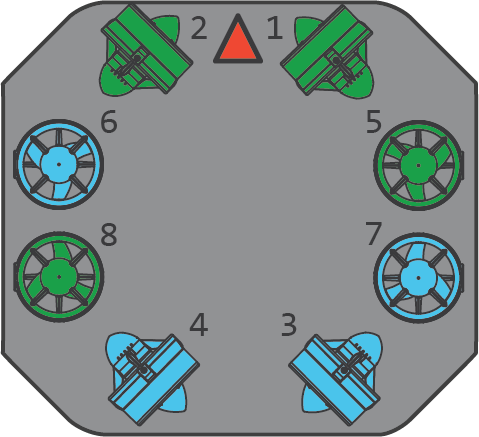
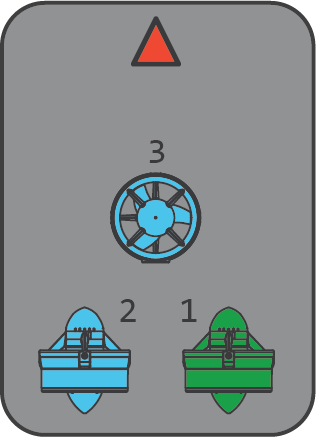
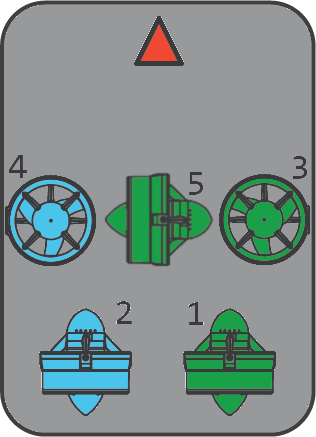
以下机架配置图从俯视角度示意推进器大致位置与朝向。 尽量让共轴推进器对转,以减小附带力矩 (例如绿色表示顺时针桨,蓝色表示逆时针,或相反)。
BlueROV1 (Frame bluerov)— 6 自由度推进器布局
Vectored (Frame vectored)— 并列垂向推进器,用于 BlueROV2
Vectored-6DoF (Frame vectored6dof)— 四垂向推进器的 8 推进器配置,具备 6 自由度控制与较大吊运能力,用于 BlueROV2 Heavy
SimpleROV-3 (Frame simplerov3)— 单垂向推进器
SimpleROV-4 (Frame simplerov4)— 并列垂向推进器
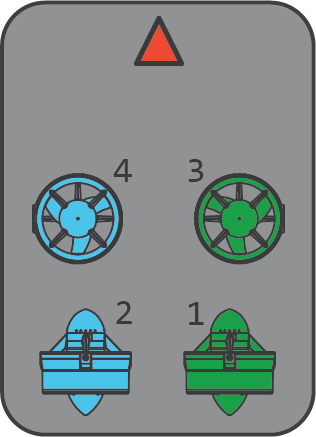
SimpleROV-5 (Frame simplerov5)— 一带横移推进器 + 并列垂向推进器
更改推进器电机方向
可用方法:
若为无刷:可对调三相电机线中的两根
若使用 BLHeli 或 AM32 ESC:可用 ESC 配置工具反转电机方向(直连或通过 ArduPilot 的 PassThrough)
修改
MOTx_DIRECTION参数在静水中使用 MOTORDETECT 模式,自动检测并纠正双向推进器方向。 但仅影响控制 Roll、Pitch 和/或 Yaw 的推进器。
