
电池失效保护
电池失效保护可配置为:当载具电池电压持续低于指定电压达 10 秒,或估计剩余容量低于可配置阈值时, 自动切换到 SURFACE 模式或上锁(Disarm)。
备注
此失效保护需要载具具备可用的 电源模块。
备注
ArduPilot 最多支持 16 组电池/电源监测(标准固件构建中为 9)。下文也适用于这些可选电池。
每一组都可触发失效保护,并可有不同动作与设定值。此外,一组电池可当作单一单元处理,见 BATTx_MONITOR = 10。
何时触发
若已正确启用与配置,主电池出现下列情况时将触发电池失效保护:
电压低于
BATT_LOW_VOLT(旧版为FS_BATT_VOLTAGE)超过 10 秒。默认电压为 10.5 V。设为 0 则禁用基于电压的触发。剩余容量低于
BATT_LOW_MAH(旧版为FS_BATT_MAH)。满容量的约 20% 是合理选择(例如 5000mAh 电池用1000)。设为 0 则禁用基于容量的触发(仅用电压)。
触发后会发生什么
触发时:
蜂鸣器播放大声低电量警报
LED 黄闪
地面站 HUD 显示 “Low Battery!”(若已连接遥测)
随后根据 BATT_FS_LOW_ACT 执行下列之一:
Nothing(值 0)无动作Disarm motors(值 1)上锁电机Enter SURFACE mode(值 2)进入 SURFACE 模式
与所有失效保护一样,飞行员可通过把飞行模式开关切到另一模式重新接管。 除非配置了双层失效保护(见下),电池失效保护不会再次触发。
备注
电池失效保护一旦触发,需重启飞控才能复位。
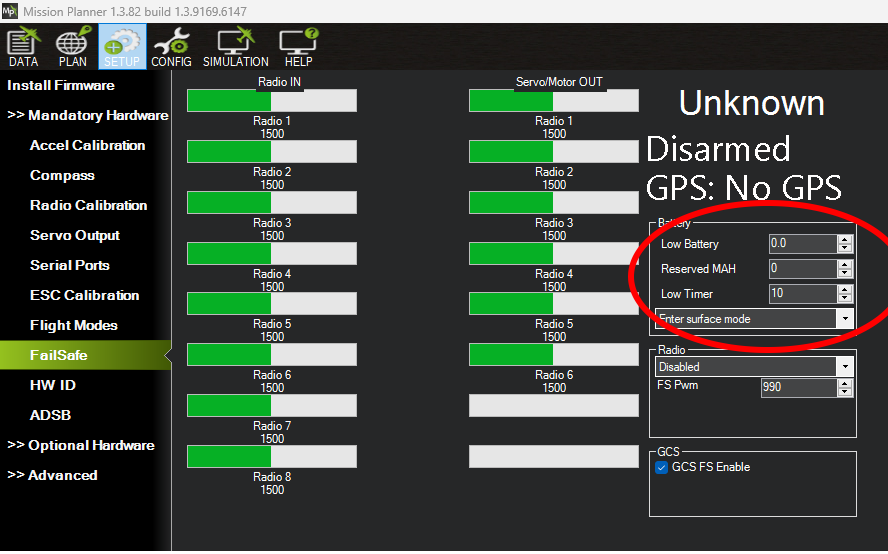
使用 Mission Planner 设置
在
INITIAL SETUP | Mandatory Hardware | Failsafe页面:若 Battery 区域参数灰显,按说明设置电源模块
设置 “Low Battery” 电压阈值(例如 10.5 V)
设置 “Reserved MAH”,若不希望按估计消耗电量触发则保持
0从下拉列表选择期望行为(Land、RTL、SmartRTL 等——以 Sub 实际选项为准)
双层失效保护
ArduPilot 包含双层电池失效保护,可在电压或剩余容量降到更低阈值时设置后续动作。
BATT_CRT_VOLT— 第二层(更低)电压阈值。设 0 禁用。BATT_CRT_MAH— 第二层(更低)容量阈值。设 0 禁用。BATT_FS_CRT_ACT— 第二层动作。
高级设置
BATT_FS_VOLTSRC:配置使用原始电池电压还是经跌落校正的电压BATT_LOW_TIMER:电压低于阈值需持续多久才触发BATTx_参数可为其他电池监测器设置触发
