
Sub 简介
Sub 是面向潜水器 / ROV(遥控潜水器)的先进开源飞控系统,支持多种机架配置。 它提供从全手动到全自主的多种工作模式,目标是安全、功能丰富、开放且易于新手使用。
航行功能
稳健的姿态与航向参考系统(AHRS),由传感器融合与惯性导航算法驱动(EKF,见本站:EKF 概述)
自动姿态稳定、深度控制与位置控制(取决于配置与已安装传感器)
全自主任务,见本站:任务规划
可配置的系统部件失效保护,见 failsafe-landing-page
水下地形跟随与水面跟踪,见 modes
丰富的 GCS 按键动作支持,见本站:Buttons
作为更广泛的 ArduPilot 平台的一部分,还可使用仿真器、 地面站(GCS)软件与日志分析工具,用于任务准备、执行以及事后数据分析。
机架与功能配置选项
Sub 通过细粒度参数集提供大量功能,包括:
双向推进电机/推进器,有刷或无刷
内置 机架配置,支持 3/4/5/6 或 8 推进器,最多控制全部 6 个自由度与轴向旋转
也支持自定义配置
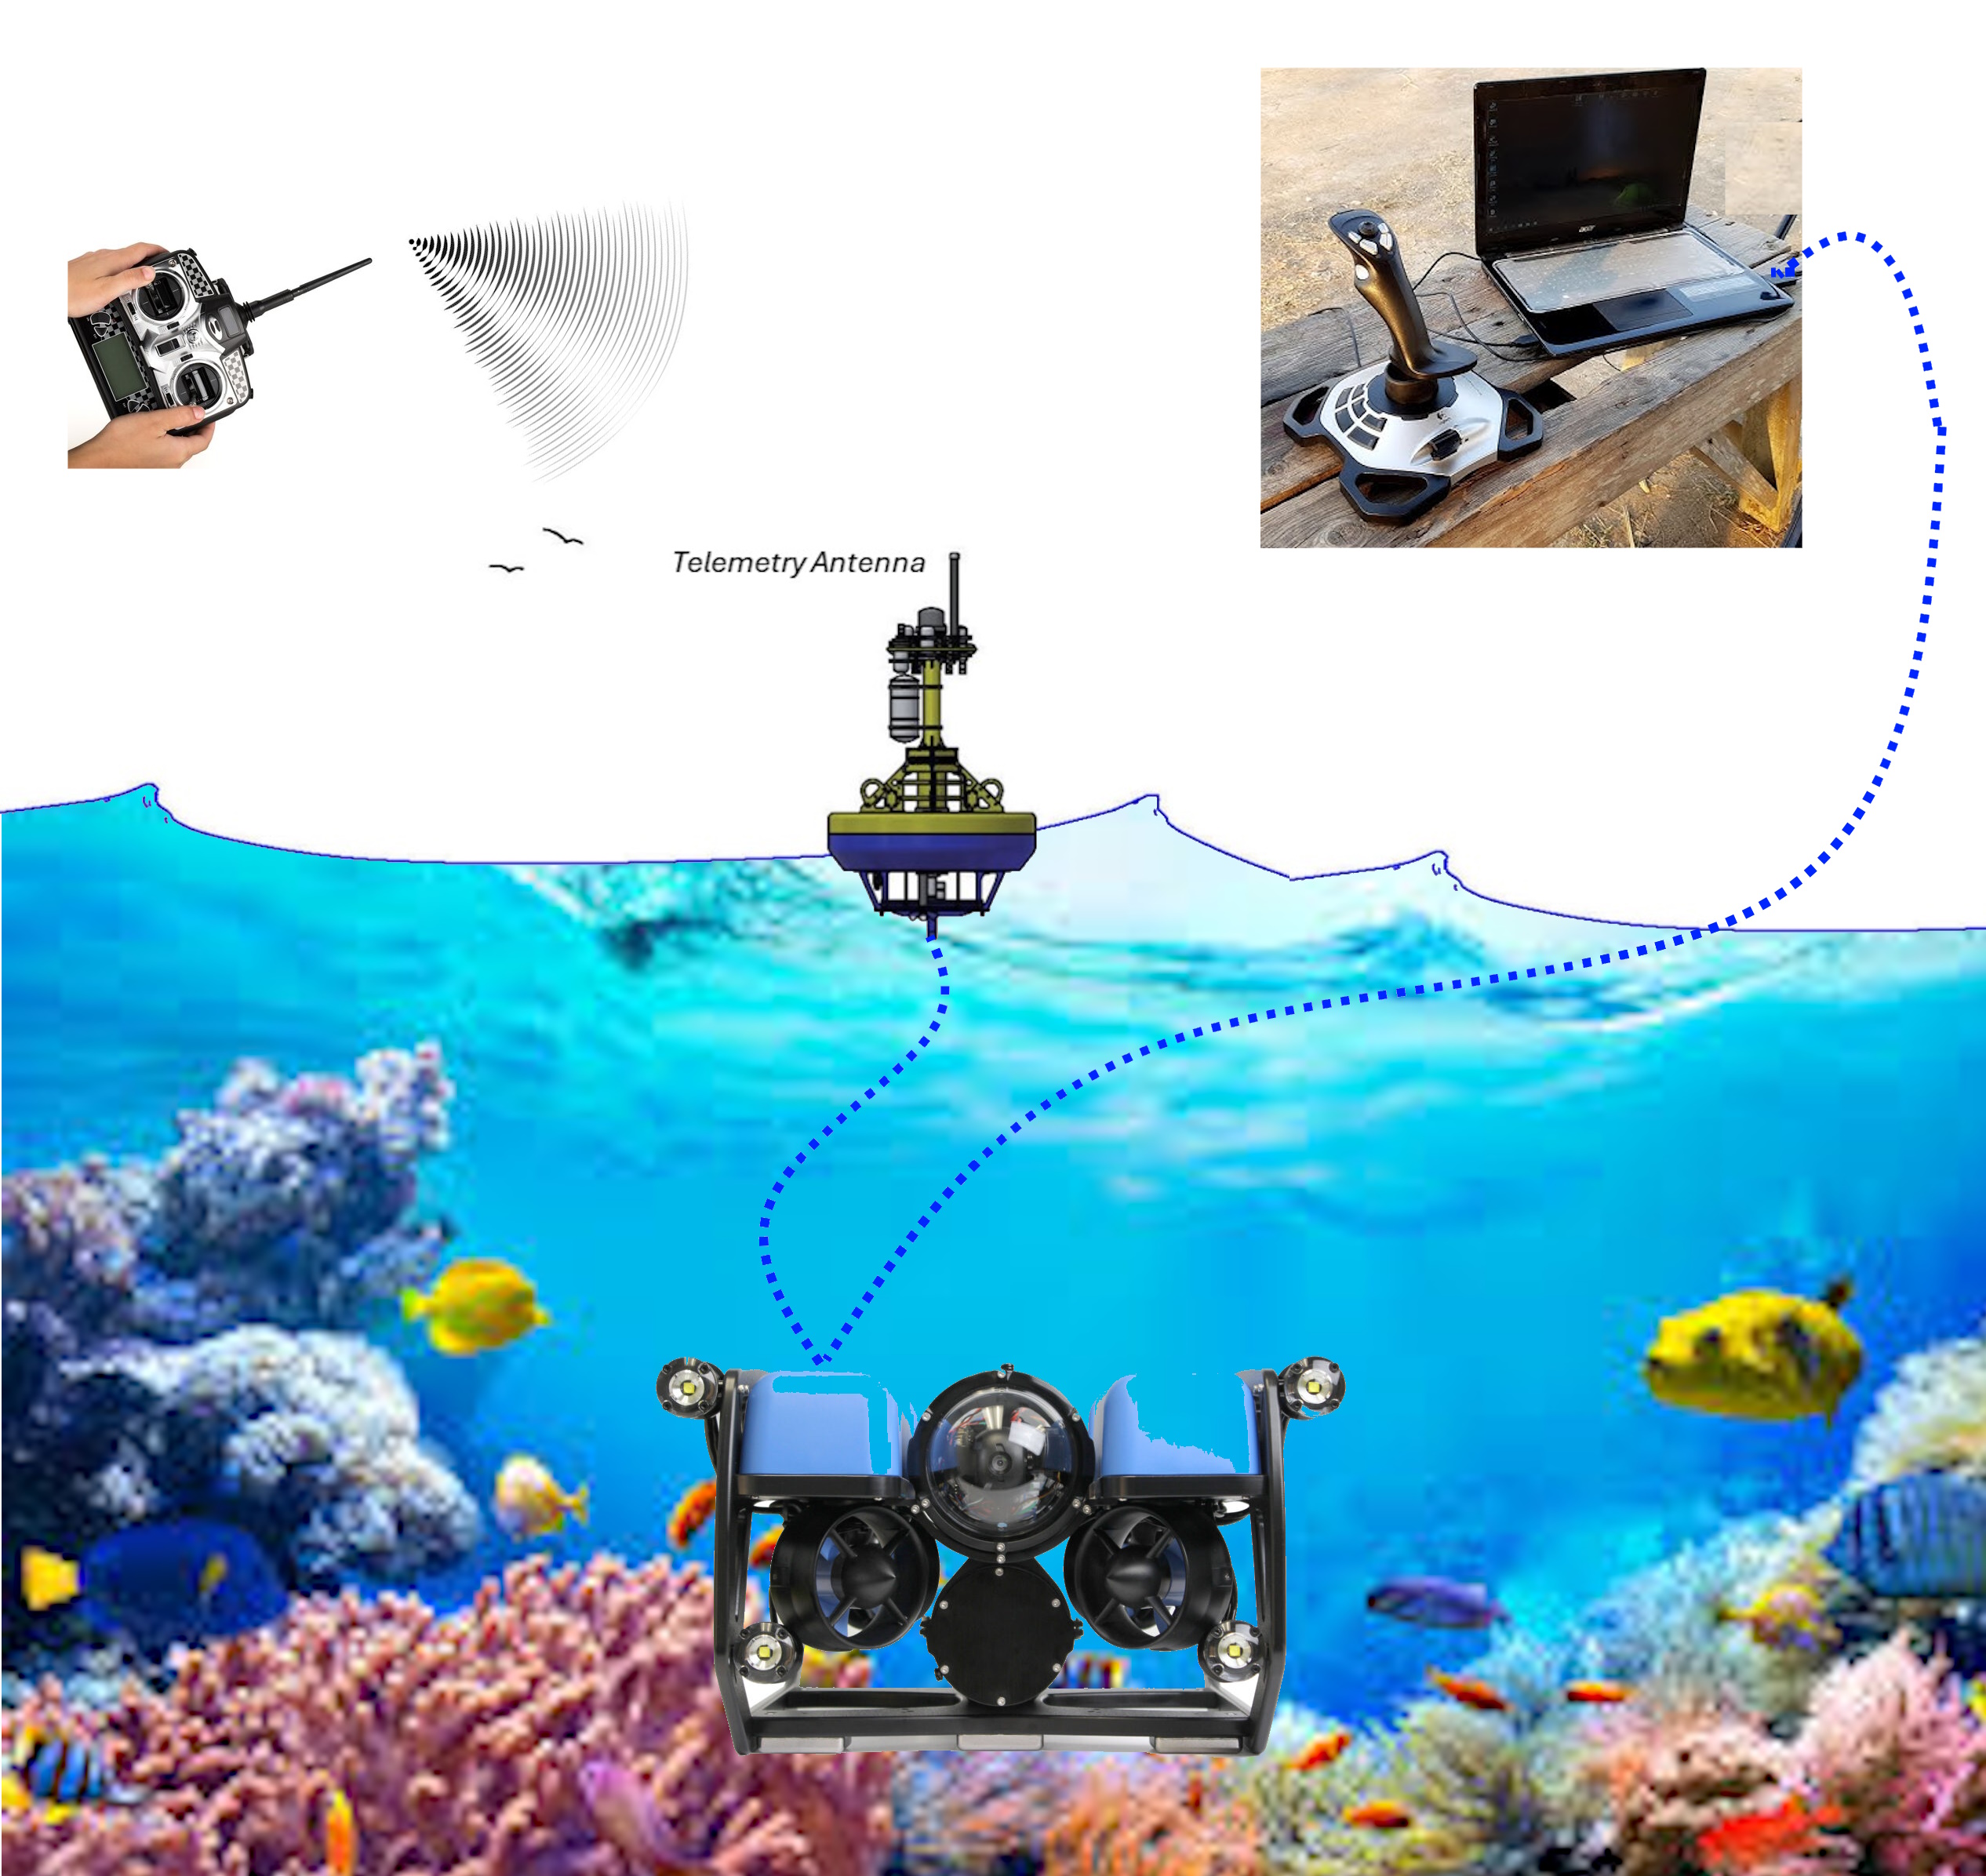
通过缆系连接到地面站(GCS),用摇杆、按键和/或键盘进行飞行员操控与遥测
也可通过参数启用系留水面浮标上的无线电遥控
使用可选深度传感器、水面 GPS、声呐或岸基/母船声学信标定位器进行位置与深度控制
相机云台控制与稳定(本站:Cameras and Gimbals)
通过摇杆或手柄控制灯光亮度
夹爪控制,用于抓取或操作物体
漏水、温度与舱内气压传感器选项,用于整机安全
以太网外设连接选项,用于侧扫声呐等复杂传感器
数百种与 ArduPilot 兼容的飞控可选
可选基于 Linux 的伴飞计算机接口,用于简化配置以及图像/信标处理、GCS 声呐显示、自定义应用等
BlueOS 针对 ROV 做了优化
模拟与数字视频相机及 OSD(屏显)支持
可选浮力控制,以替代垂向推进器/中性浮力方案
「标准使用无需编程 」,但也提供高度详细的程序化控制接口(含 MAVLink 命令), 飞控固件可自由修改与扩展(含动态加载的 Lua 脚本)。
