
ArduPilot 基本运行原理
备注
Sub 是下文通用载具体系的特例:默认面向 ROV,默认不用 RC,而用缆系水面站经 MAVLink + 摇杆/按键控制。也可改参数启用 RC,见 无线电遥控。
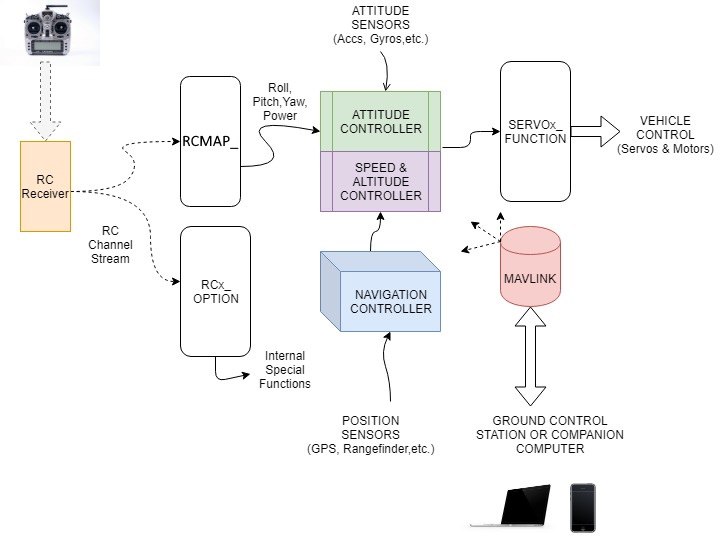
飞控固件的基本目标是控制载具:可全自主,也可由飞行员经 RC / GCS / 伴飞电脑介入。
基本目标
软件目标是提供载具控制:自主任务、RC 输入、GCS,或机载伴飞电脑均可作为输入来源(均可选)。也可仅加载完全自主任务执行。
输入
控制输入来自遥控接收机,或经遥测/伴飞电脑的 MAVLink。RC 提供横滚/俯仰/偏航/油门及模式、辅助功能。通道映射见 RCMAP_x;辅助功能见 ``RCx_FUNCTION``(详 辅助功能(AUX Functions))。
输出
输出驱动舵机、电机、继电器等。任意飞控输出可通过 SERVOx_FUNCTION 指定功能(详 RC 输出映射(SERVOx_FUNCTION))。输出不必对应某路 RC 输入,除非功能设为 RCPassThru。
传感器
姿态、位置、电源监视与速度等来自传感器。兼容飞控至少集成加速度计、气压计、陀螺。通常还需 GPS 与罗盘(多为外置)。冗余传感器是 ArduPilot 的重要特性。许多传感器需在强制硬件设置阶段校准一次。
