
任务规划
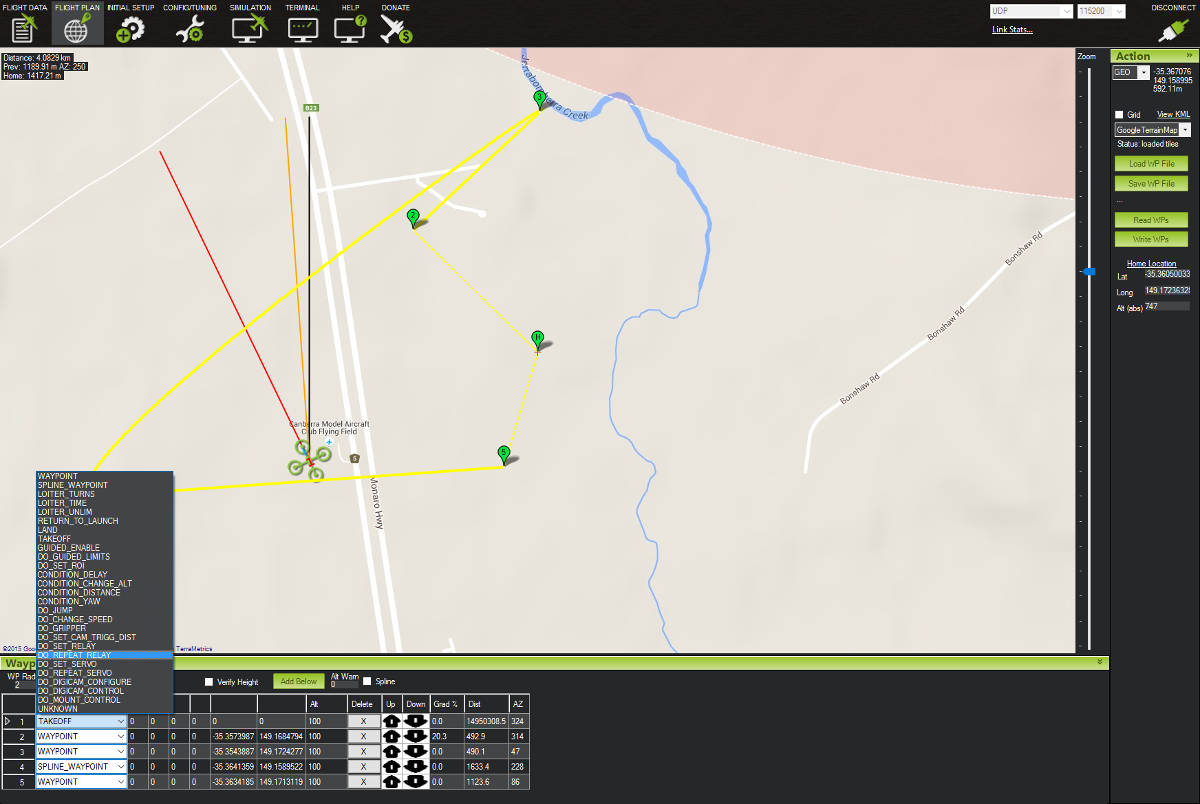
本节说明在载具切入 AUTO 模式后运行的航线/任务如何创建。
备注
说明以 Mission Planner 为主,其他 GCS 概念类似。
Sub 上的要点
任务由航点与 MAVLink 任务命令组成,在
AUTO模式执行。水下常依赖深度传感器;位置相关命令通常还需要有效定位(水面 GPS、水声定位等)。
规划前确认坐标系、深度约定与安全上浮策略(如
SURFACE/ 失效保护)。在 GCS 的 Flight Plan / Plan 页面添加航点,上传到飞控后再切
AUTO。
常用相关命令类型(名称保留英文):航点导航、改变高度/深度、条件命令、相机/云台相关、返航类命令等。具体列表以当前固件与 GCS 支持为准。
