
无线电失效保护
备注
RC 控制默认未启用,因此本节多数内容不适用。启用方法见 Sub 默认。
当飞行员 RC 发射机与飞控接收机失联时,Sub 支持若干可配置失效保护选项。本页说明设置与测试。 注意:该 “Radio failsafe” 以前称为 “Throttle failsafe”,因为部分接收机用油门通道表示失联。
备注
Sub 还支持其他失效保护,见 failsafe-landing-page。
何时触发
若已正确启用与配置,下列任一情况持续超过 RC_FS_TIMEOUT 秒将触发:
飞行员关闭 RC 发射机
载具飞出 RC 范围导致丢信号
飞行员从发射机把油门通道压到低于
FS_THR_VALUE接收机断电(少见)
接收机到飞控的线缆断开(少见)
触发后会发生什么
触发时,可配置为:无动作、警告 GCS,或切换到 SURFACE 模式。
若 RC 失效保护解除(发射机与接收机恢复联系),载具 「保持 」 失效保护模式,「不会 」 自动回到触发前模式。 飞行员若要重新接管,需把 RC 飞行模式开关拨到其他位置。
接收机配置
多数新购接收机默认在与发射机失联时停止输出脉冲。但一些较旧的低端接收机会保持所有通道在最后已知位置——这不好, 因为飞控无法知道飞行员已失控。接收机必须向飞控发出失联信号,有两种方式(取决于接收机)。 各品牌略有不同,请参阅发射机手册。
低油门方法
「“Low-Throttle” 方法 」 把油门通道(通常为通道 3)拉到正常范围底部以下(通常低于 1000µs)。
Futaba 及许多旧系统使用此法。将低于正常怠速的油门值设为接收机失效保护值,再把摇杆调回正常怠速;
该低于怠速的值设入 FS_THR_VALUE。
无信号方法
「“No Signal” 方法 」 — 接收机停止向飞控发送信号。这是首选方式,也是多数现代接收机的工作方式。
参数配置
FS_THR_ENABLE 可在 Mission Planner 完整参数列表/树中设置,也可在
Initial Setup >> Mandatory Hardware >> Failsafe 菜单的 failsafe options 下拉框中设置。
Disabled(值 0)完全禁用Warn only, prevent arming(值 1)发 GCS 消息,未解锁时禁止解锁Surface(值 2)切换到 SURFACE 模式
FS_THR_VALUE 同样可在参数列表或 Failsafe 菜单的 「FS PWM」 中设置。应满足:
至少比发射机关闭、油门杆最低时的油门输入通道(通常为 3)PWM 高 10 µs
至少比发射机开启、油门杆最低时的该通道 PWM 低 10 µs
高于 910 PWM
测试
可用 Mission Planner(USB 或遥测)做下列测试。可不接 LiPo;若接电池,须确保推进器转动时安全。
「测试 #1」:若用 “Low-Throttle” 方法,确认丢遥控时油门通道下降
发射机开启并连接,油门最低,模式 MANUAL
通道 3 PWM 应明显高于 FS PWM 至少 10 µs
关闭发射机后,油门 PWM 应降到比 FS PWM 低至少 10 µs
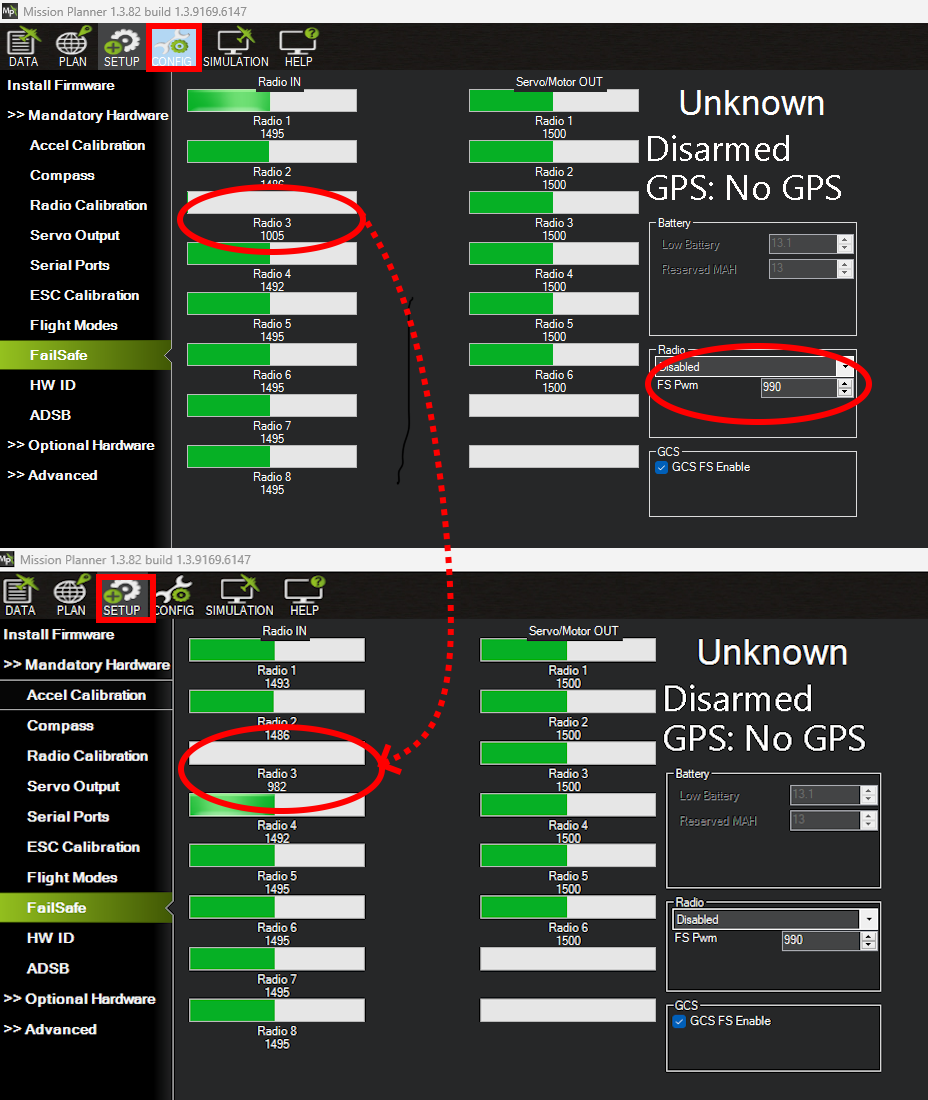
将出现 GCS 失败提示;若
FS_THR_ENABLE选择了该动作,模式切到 SURFACE若未解锁,会发预解锁消息并禁止解锁
「测试 #2」:失效保护解除后重新接管
接测试 #1,重新打开发射机
模式仍为 SURFACE 时,预解锁警告应消失(假设无其他阻拦),并向 GCS 提示 RC 已恢复
此时应能解锁,并经 RC 飞行模式通道切换模式
「测试 #3」 (可选):拔掉接收机电源
切到 STABILIZE,解锁电机并保持油门高于零
小心断开接收机到飞控的电源线
飞控应按测试 #1 进入失效保护
警告
重新接回接收机电源前,先给飞控断电,以确保初始化时能检测到接收机。
